
理大人工智能物聯網研究院(RIAIoT)向 Robust Seamless Vehicle Positioning Across Road-to-Parking Transitions via Multimodal Sensor Fusion 項目批出 HK$800,000 資助,由許立達教授擔任 PI,獲批日期為 2026 年 9 月 21 日。
項目研究如何透過多模態感測器融合,在開闊道路、出入口、坡道及有遮蔽停車環境之間保持可靠的車輛定位,目標是建立針對這些過渡場景的定位流程與評估方法。
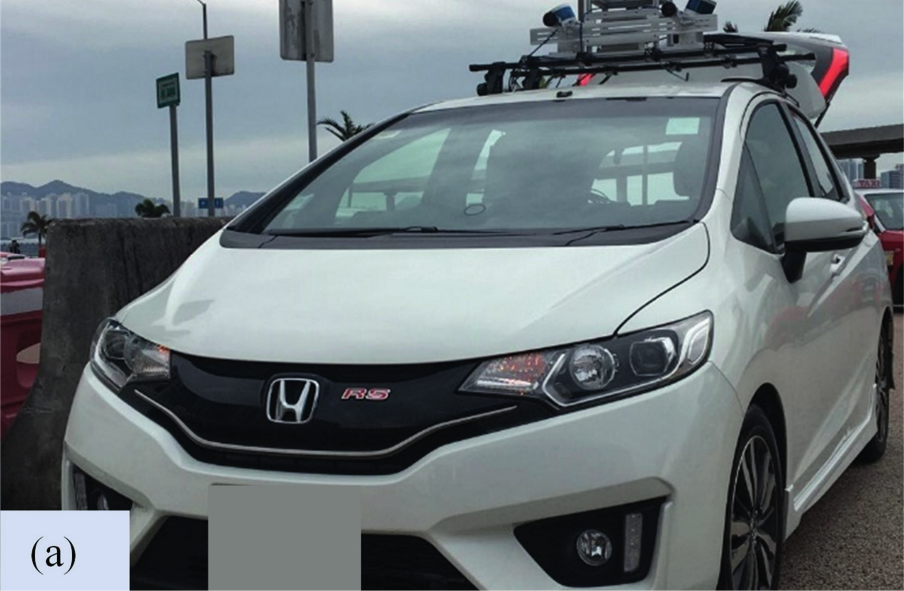
既有 UrbanNav 研究平台。車照取自 UrbanNav 資料集論文的圖 2。
計劃週期。 十二個月;資助通知未確定最終的日曆起止日期。
關聯方向。 面向具身系統的無縫多感測器 PNT。
經費: 理大 RIAIoT Seed Fund(2026年9月獲批 HK$800k;PI)