
Stairio 研究扶手附着式机器人、AI 视觉与多传感器感知在楼梯安全巡检及预测性维护中的应用。
研究支持。 项目由唯港荟研究资助计划支持,许立达教授担任 PI。资助期为 2025 年 10 月 1 日至 2027 年 9 月 30 日。
奖项。 荣获第 51 届日内瓦国际发明展评审团祝贺金奖(新闻)。
合作方。 唯港荟(理大教学酒店)支持楼梯巡检研究合作。
项目官网。 Stairio 官方网站介绍了机器人从最初的 Stairio S1 到后续原型的发展过程。
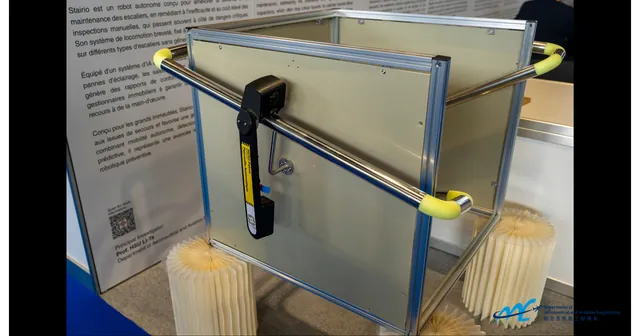
Stairio 原型安装在展示扶手装置上,图片见官网的日内瓦发明展报道。图片来源:Stairio 官方网站 / PolyU AAE。
经费: 唯港荟研究资助计划(HK$500k,PI;2025年10月–2027年9月)
起止: 2025 — 2027