
理大人工智能物联网研究院(RIAIoT)向 Robust Seamless Vehicle Positioning Across Road-to-Parking Transitions via Multimodal Sensor Fusion 项目批出 HK$800,000 资助,由许立达教授担任 PI,获批日期为 2026 年 9 月 21 日。
项目研究如何通过多模态传感器融合,在开阔道路、出入口、坡道及有遮蔽停车环境之间保持可靠的车辆定位,目标是建立针对这些过渡场景的定位流程与评估方法。
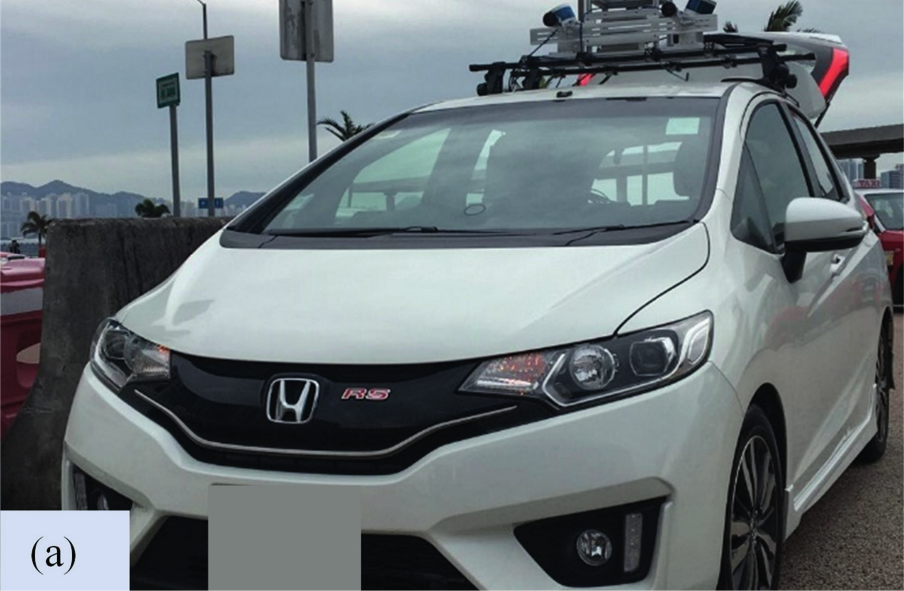
既有 UrbanNav 研究平台。车照取自 UrbanNav 数据集论文的图 2。
计划周期。 十二个月;资助通知未确定最终的日历起止日期。
关联方向。 面向具身系统的无缝多传感器 PNT。
经费: 理大 RIAIoT Seed Fund(2026年9月获批 HK$800k;PI)